
Rover terrestre
Châssis quatre roues motrices dimensionné pour les sols meubles et la végétation basse, motorisation et gestion d’énergie embarquées.
Testé en labo
La robotique et l’intelligence artificielle au service du déminage.
Un rover terrestre et son radar conçus au Sénégal, complétés par un drone d'appui et un modèle prédictif, pour détecter avant d'exposer une vie humaine.
Vous représentez une institution ou une autorité compétente ? Consulter le cadre d’emploi
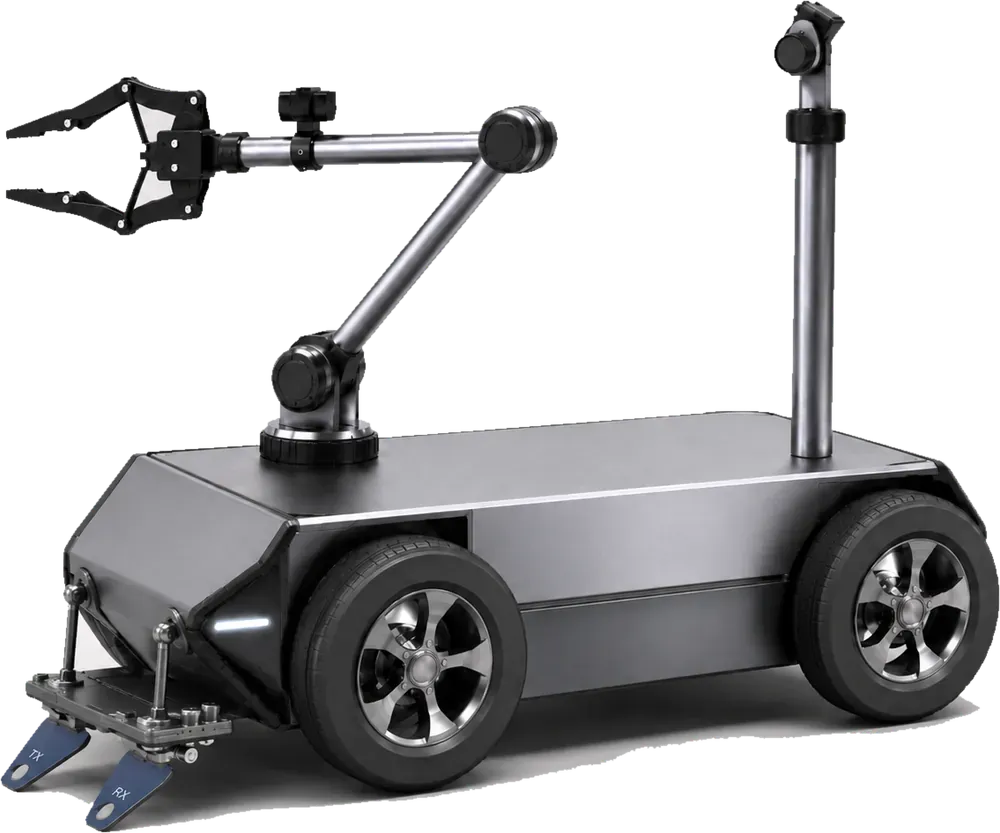
Rover terrestre autonome Testé en labo
Progresse seul sur la zone et sonde le sol, sans personnel exposé.
Drone d’appui Acquis
Reconnaît la zone par la voie aérienne et relaie la liaison radio.
IA prédictive En conception
Hiérarchise les surfaces à sonder et produit une carte du risque.
Projet conçu et développé par une équipe pluridisciplinaire d’ingénierie sénégalaise.
01 - La solution
Chaque brique porte un statut de validation explicite. Ce qui n'a pas encore été testé est signalé comme tel.
Châssis quatre roues motrices dimensionné pour les sols meubles et la végétation basse, motorisation et gestion d’énergie embarquées.
Appareil du commerce, retenu pour la reconnaissance aérienne préalable de la zone, le relevé photogrammétrique et le relais de la liaison radio.
Antennes émission/réception conçues localement, électronique finalisée sur circuit imprimé et intégrée au rover. Premiers essais de détection réalisés.
Modèle d’aide à la décision croisant détections antérieures et données de terrain pour hiérarchiser les surfaces à sonder.
Navigation autonome ROS 2 et interface opérateur : suivi temps réel, reprise en main immédiate, arrêt d’urgence.
02 - Concept d’opération
Le drone reconnaît, le rover sonde, l'opérateur décide. Personne ne marche sur la zone tant qu'elle n'a pas été caractérisée.
La zone et le cadre sont définis par l’autorité compétente.
Survol par le drone et relevé de la zone.
Parcours couvrant l’intégralité de la surface.
Progression autonome et sondage continu du sol.
Géoréférencement des anomalies et évitement immédiat.
Remise des données à l’autorité et à l’opérateur.
Retour du rover au point d’entrée et clôture.
03 - Cadre institutionnel
Diambar SAFER est un outil d'appui. Il ne conduit pas d'opération de déminage, ne se substitue à aucun opérateur accrédité et n'intervient qu'à la demande et sous le contrôle de l'autorité compétente.
Définit la zone, autorise l’intervention et fixe le cadre de la mission.
Conduit la mission, supervise le système et valide chaque décision opérationnelle.
Acquiert, mesure, cartographie. Aucune action irréversible, aucune décision autonome.
Données géoréférencées remises à l’autorité, qui en conserve la propriété et l’usage.
↻ La boucle se referme sur l’autorité : le système produit de l’information, il ne produit pas de décision.
04 - Doctrine d’emploi
Ces principes sont des contraintes de conception, inscrites dans l’architecture du système et non ajoutées en surcouche.
Toute mission est supervisée en continu. L'opérateur dispose à chaque instant de la reprise en main et de l'arrêt d'urgence. L'autonomie porte sur le déplacement et l'acquisition, jamais sur la décision.
Le système détecte, localise et cartographie. Il n'intervient jamais sur un engin explosif. Le traitement des objets détectés relève exclusivement des équipes habilitées.
Les résultats sont des indications à confirmer par les procédures en vigueur. Aucune zone n'est déclarée sûre sur la seule base d'une acquisition du système.
Le système est conçu pour s'inscrire dans les Normes internationales de la lutte antimines (NILAM / IMAS) et les procédures nationales. Aucune conformité n'est revendiquée avant évaluation formelle.
Les données de détection et de cartographie produites par le système constituent une infrastructure d’information sensible. Elles sont détenues par l’autorité nationale demandeuse, hébergées sur des infrastructures qu’elle contrôle, et ne font l’objet d’aucun transfert vers un tiers sans son accord écrit. Aucune coordonnée de zone suspectée n’est publiée sur ce site.
05 - Transparence
Le projet est passé du dossier au prototype roulant. Cette page est mise à jour à chaque jalon, y compris lorsque le jalon est manqué.
Aucune performance de détection n’a été mesurée en conditions opérationnelles à ce jour.
06 - Présence publique
Le prototype est présenté publiquement et devant jury depuis 2025. Chaque passage est daté et vérifiable.
Dakar
Deuxième participation, prototype roulant présenté au jury après une première candidature sur dossier.
Dakar
Présentation du projet aux investisseurs nationaux.
Dakar
Première édition. Le projet est alors au stade du dossier de conception.
07 - L’équipe
Élèves ingénieurs et managers en génie électrique, génie mécanique, génie informatique et gestion. Chaque brique du système a un responsable identifié.
Chef de projet - supervision et intégration ROS
Coordination - gestion et finances
Instrumentation et conception GPR
Alimentation et simulation ROS
Instrumentation - perception et localisation ROS
Intelligence artificielle et analyse de données
Contrôle-commande et conduite autonome
Conception mécanique
Fabrication mécanique
Fabrication mécanique
08 - Soutiens
Le prototype existe grâce à un appui institutionnel, à un encadrement académique et à l’engagement financier propre de l’équipe.
Financement
Appui financier au développement du prototype.
Financement et accompagnement scientifique
Appui financier, encadrement académique et accès aux ateliers et moyens d’essai.
Contribution des membres du projet
Financement propre engagé par l’équipe depuis le lancement.
09 - Nous écrire
Chaque demande est orientée vers l’interlocuteur compétent. Les sollicitations institutionnelles sont traitées directement par la direction du projet.
Services de l’État, structures nationales de lutte antimines, forces de défense et de sécurité : demande d’information, de démonstration ou d’encadrement du projet.
Écrire à la direction→ cheikhtidianediop2@esp.snBailleurs, agences de coopération et fondations souhaitant examiner le dossier projet, la gouvernance et la trajectoire de maturité.
Demander le dossier diambarsafer@gmail.comCollaborations sur le radar à pénétration de sol, la navigation autonome, le traitement du signal ou la campagne d’essais.
Proposer une collaboration diambarsafer@gmail.com